레이더 모듈
레이더 퓨전 센서 모듈
다양한 센서 연결을 통한 주변 환경 인식
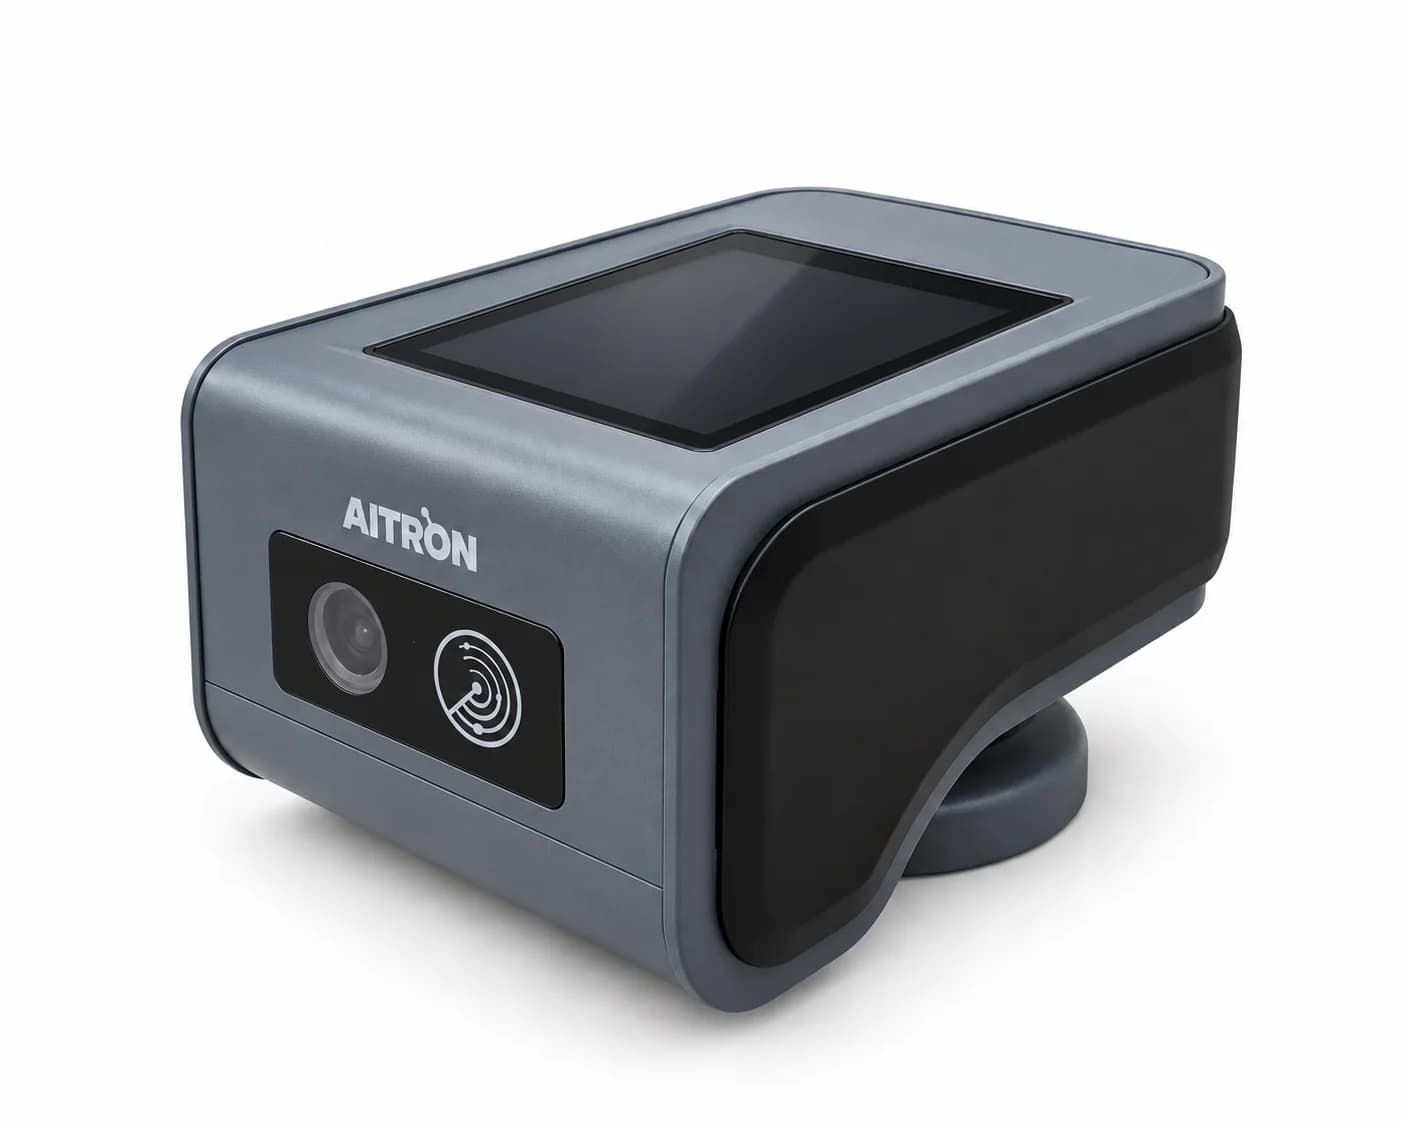
레이더 센서에 다양한 센서를 추가로 결합해 감지 정보를 보완합니다. 카메라의 영상 정보, IMU의 관성 정보뿐만 아니라 온도, 습도, 조도 등과 같은 정보를 온디바이스 AI를 통해 종합적으로 분석해 다양한 산업군에 활용할 수 있는 레이더 퓨전 센서 모듈입니다.
레이더 모듈 문의 →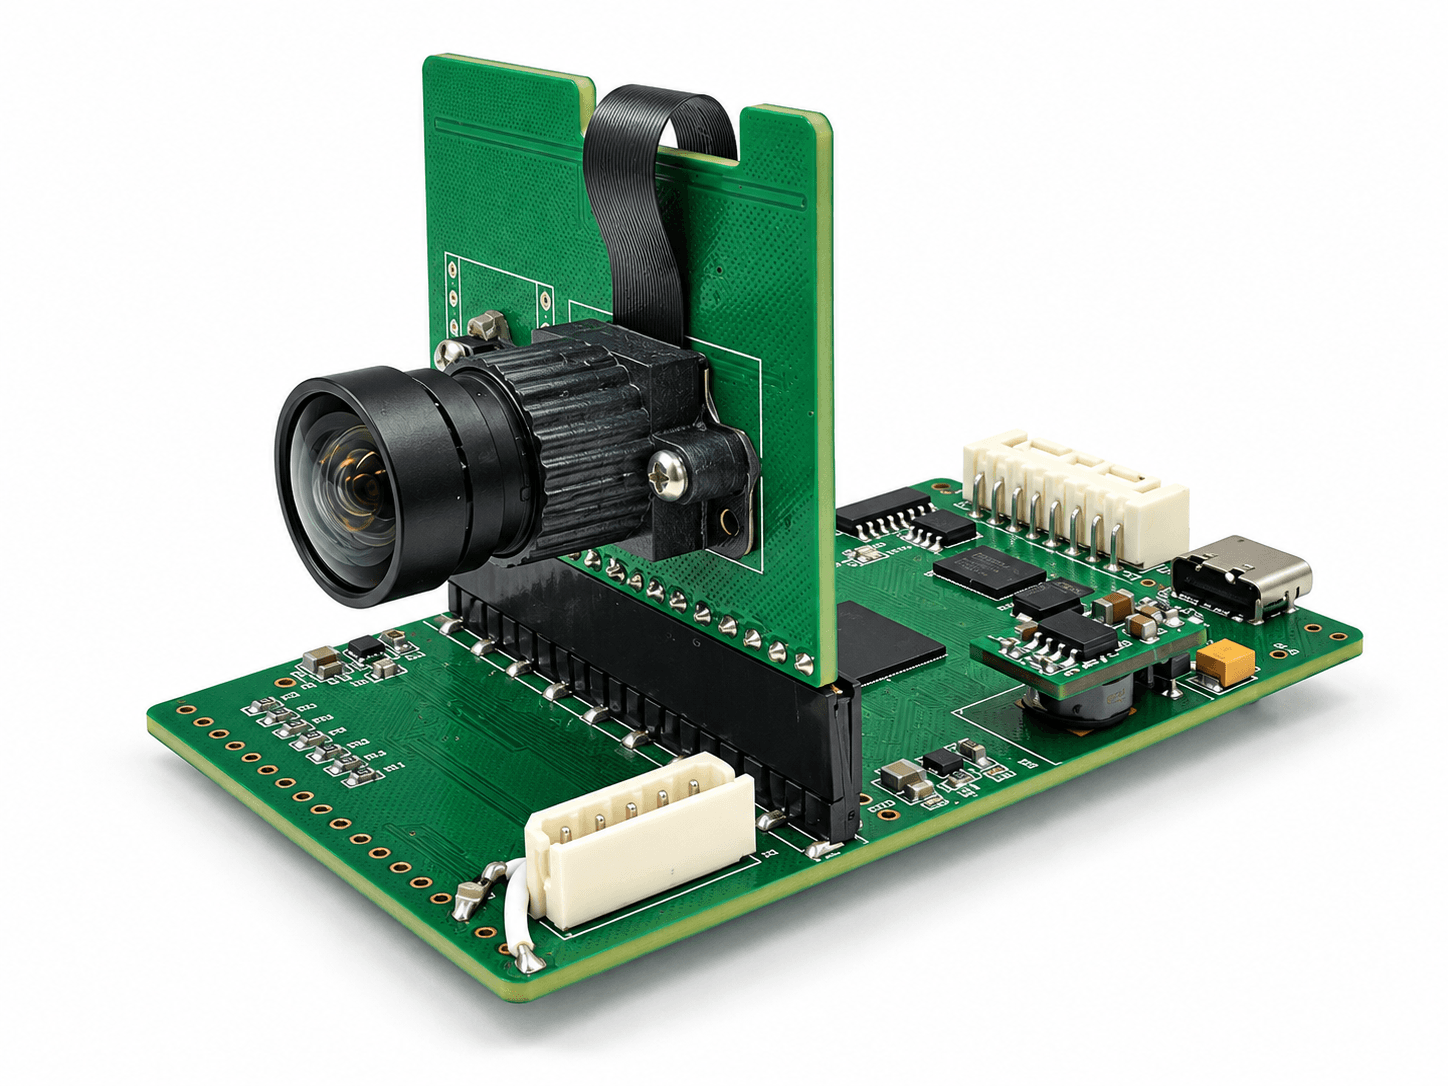
특징
레이더와 카메라 퓨전 센서
레이더가 측정한 거리·상대 속도와 카메라가 포착한 대상의 형태·영상 정보를 결합합니다. 영상에서 인식한 사람과 물체에 거리·움직임 정보를 연결해 대상의 위치와 주변 상황을 함께 분석합니다. 조명 변화에 강한 레이더와 대상 구분에 유용한 카메라의 정보를 보완합니다.
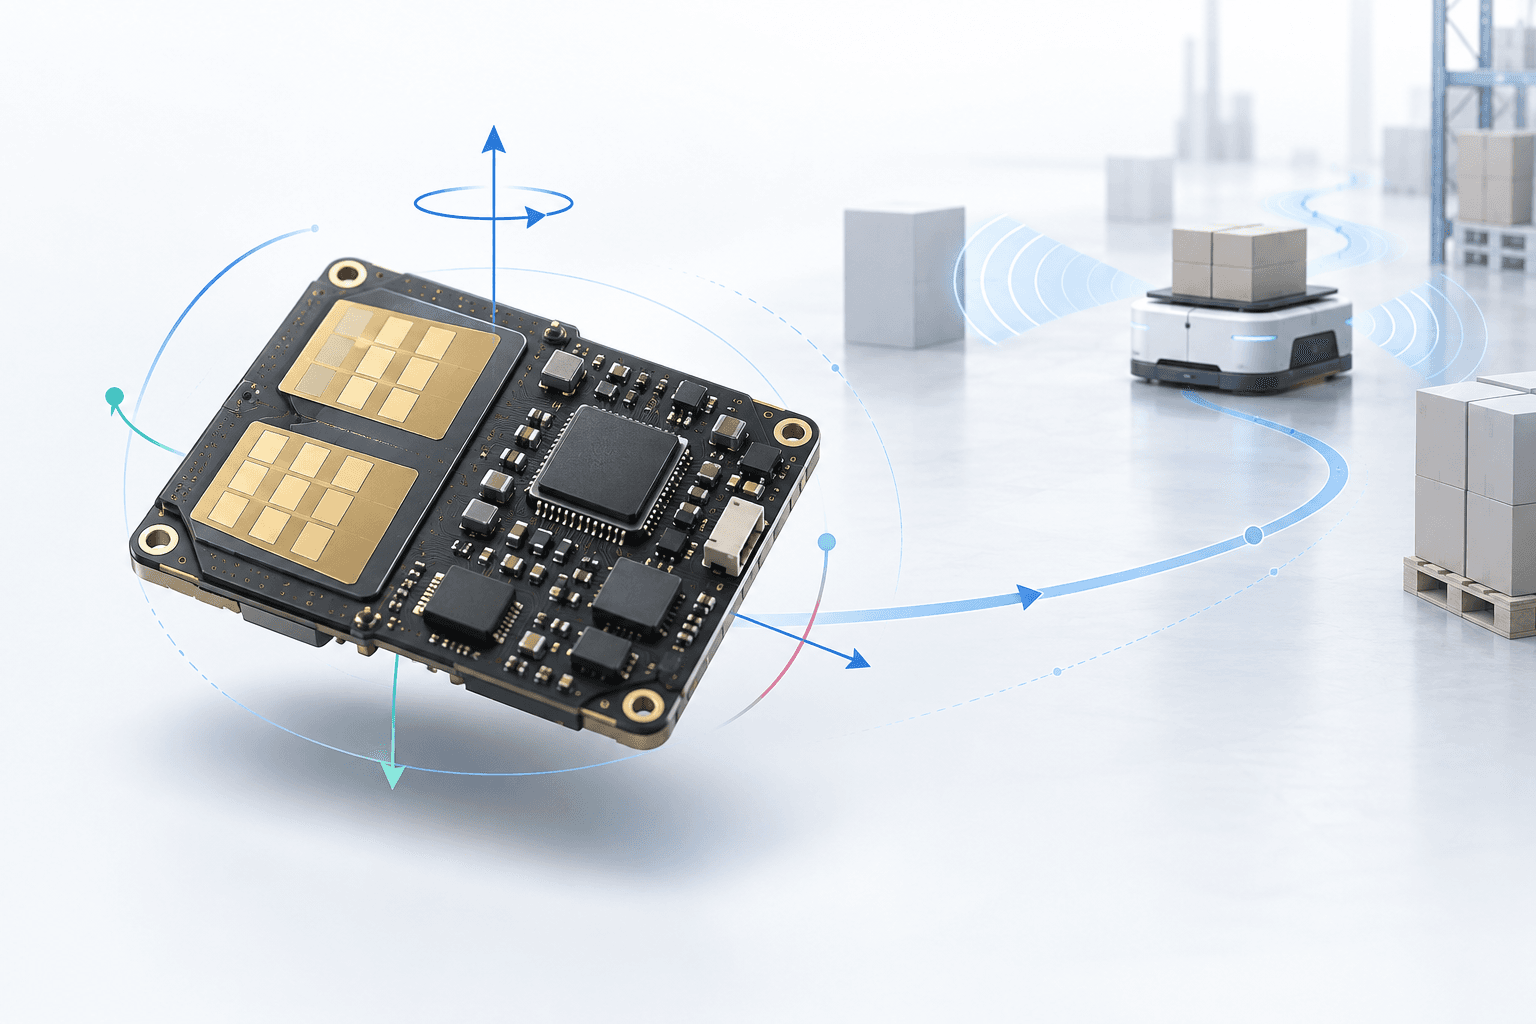
레이더와 IMU 퓨전 센서
레이더의 주변 관측 정보에 IMU(관성 측정 장치)의 가속도·각속도 정보를 결합합니다. 기기의 자세 변화와 자체 움직임을 측정해 이동 중인 레이더의 관측을 보정하고, 주변 대상의 움직임을 해석하는 데 활용합니다. 로봇과 이동 장비의 위치·이동 측정에 활용합니다.
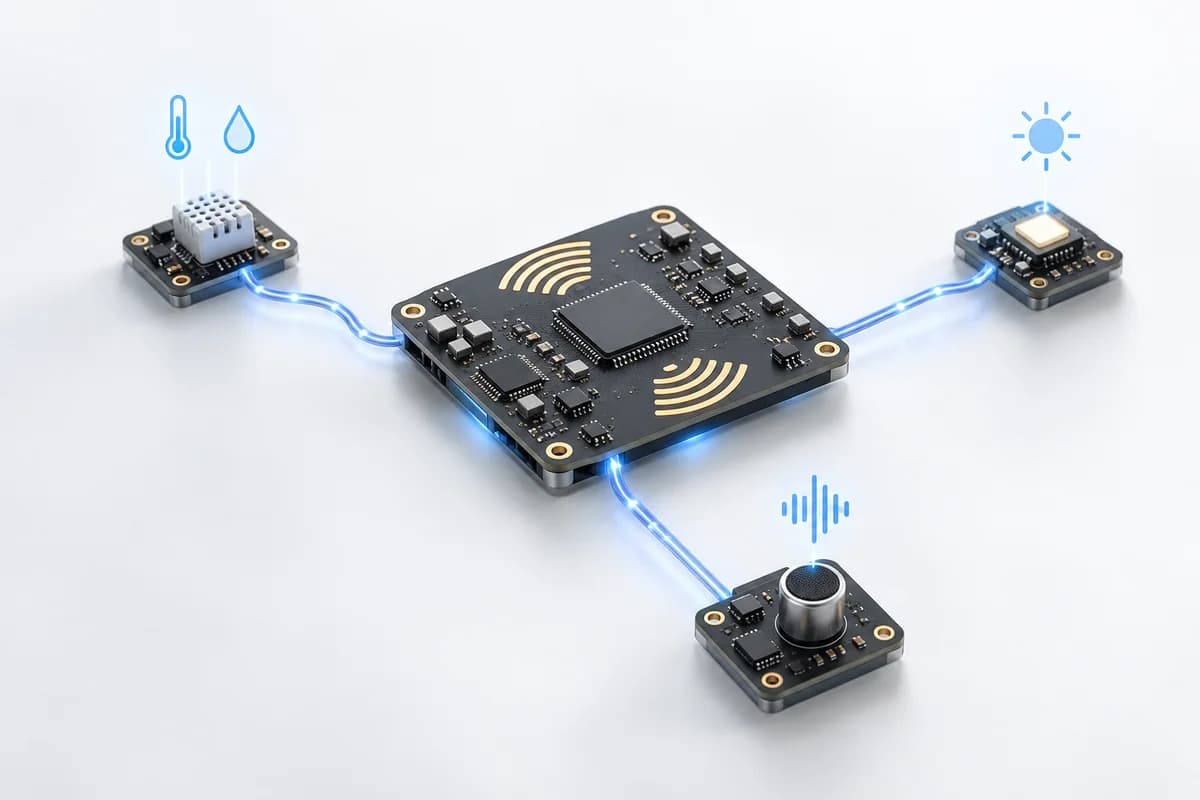
레이더와 환경 퓨전 센서
카메라와 IMU를 넘어, 감지 목적에 따라 온습도·조도·음향 등 다양한 센서를 결합할 수 있습니다. 사람과 물체의 움직임에 주변 환경 정보를 더해, 공간 관리부터 설비 모니터링까지 활용 범위를 넓힙니다.
적용 분야
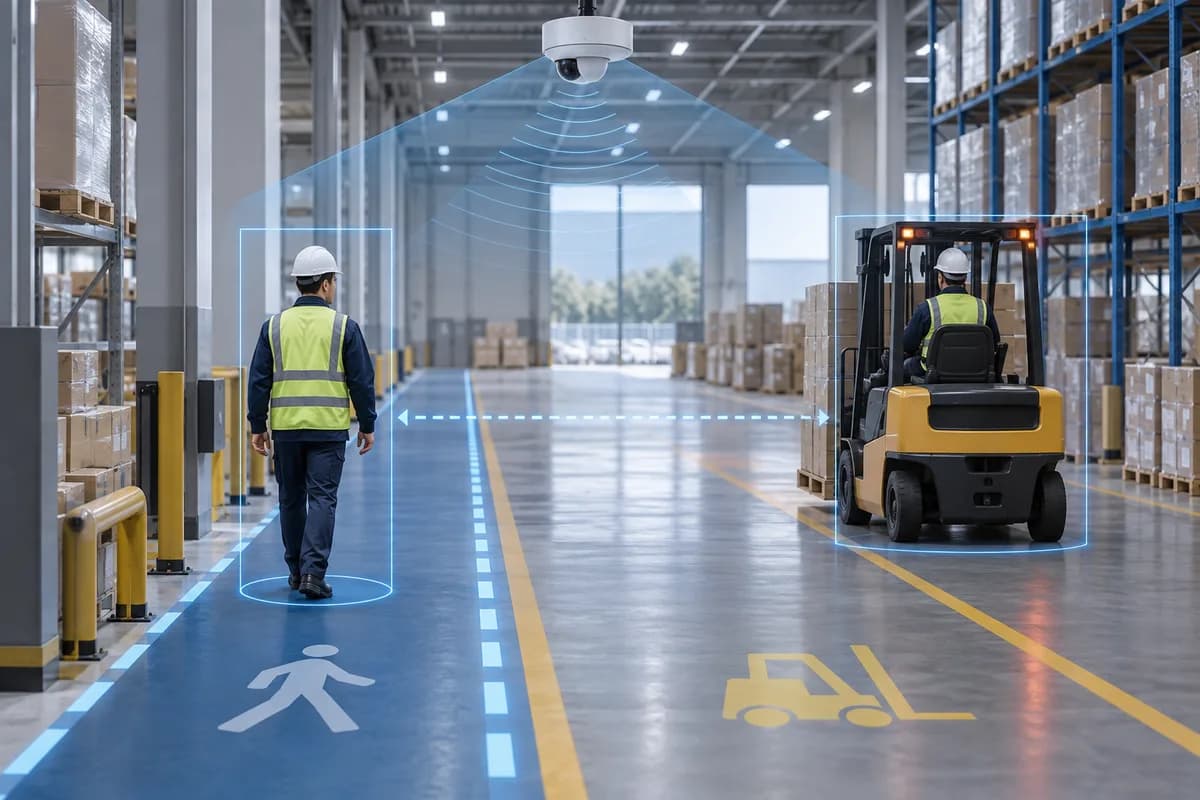
작업자·이동 장비 모니터링
레이더와 카메라 정보를 결합해 작업자와 이동 장비를 파악합니다. 지게차 등 장비의 접근과 이동을 거리·영상 정보로 분석합니다. 작업 구역의 상황을 살피는 모니터링 시스템에 활용합니다.
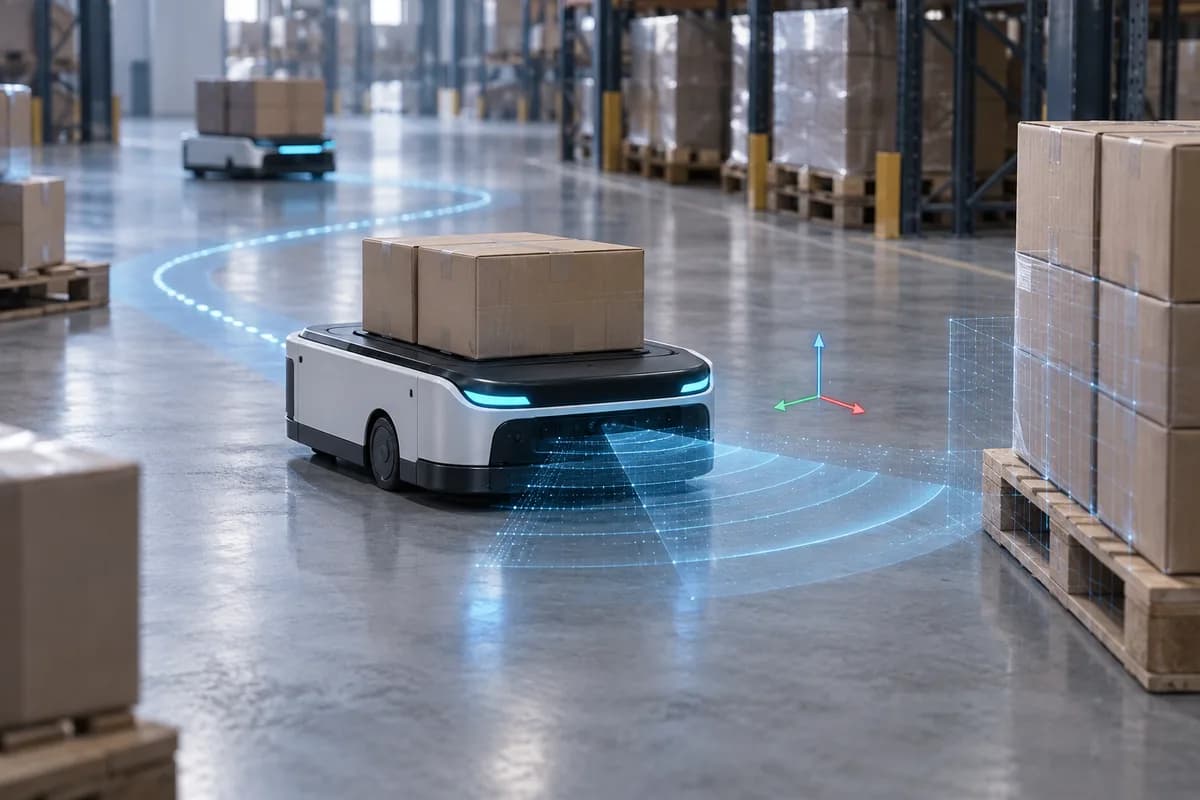
로봇·자율 이동 기기
레이더와 IMU 정보를 결합해 기기의 자세와 움직임을 파악합니다. 자체 움직임을 고려해 주변 대상을 인식하고 이동을 측정합니다. 물류 로봇과 이동 장비의 설치 조건에 맞춰 센서를 구성합니다.
주변 감시·상황 인식
레이더의 거리·움직임 정보와 카메라의 영상을 결합합니다. 접근하는 사람과 차량의 위치와 이동을 함께 파악합니다. 산업 시설과 야외 환경의 주변 상황을 분석하는 감시 시스템에 활용합니다.